
2026知到答案 数字摄影测量(武汉职业技术大学) 最新智慧树满分章节测试答案
第一章 单元测试
1、单选题:
摄影测量的核心研究对象是( )。
选项:
A:地形地貌
B:地理坐标
C:影像信息
D:遥感图像
答案: 【影像信息】
2、单选题:
下列不属于摄影测量技术特点的是( )。
选项:
A:产品形式丰富
B:高效性
C:高精度
D:接触式测量
答案: 【接触式测量】
3、多选题:
摄影测量的主要特点包括( )。
选项:
A:仅适用于小范围测量
B:非接触测量
C:高精度
D:高智能化
答案: 【非接触测量;
高精度;
高智能化】
4、单选题:
按摄影距离划分,航空摄影测量属于( )。
选项:
A:近景摄影测量
B:航空摄影测量
C:地面摄影测量
D:航天摄影测量
答案: 【航空摄影测量】
5、单选题:
摄影测量发展的第三阶段是( )。
选项:
A:模拟摄影测量
B:无人机摄影测量
C:数字摄影测量
D:解析摄影测量
答案: 【数字摄影测量】
6、多选题:
摄影测量按摄影平台可分为( )。
选项:
A:航空摄影测量
B:近景摄影测量
C:航天摄影测量
D:地面摄影测量
答案: 【航空摄影测量;
航天摄影测量;
地面摄影测量】
7、单选题:
倾斜摄影测量的相机倾角一般为( )。
选项:
A:60°-90°
B:10°-20°
C:30°-45°
D:0°
答案: 【30°-45°】
8、单选题:
倾斜摄影测量主要获取的是( )。
选项:
A:雷达影像
B:垂直影像
C:红外影像
D:倾斜影像
答案: 【倾斜影像】
9、单选题:
按电磁波波段划分,可见光遥感属于( )。
选项:
A:激光遥感
B:微波遥感
C:光学遥感
D:红外遥感
答案: 【光学遥感】
10、单选题:
下列属于主动遥感的是( )。
选项:
A:卫星光学传感器
B:合成孔径雷达
C:多光谱相机
D:航空相机
答案: 【合成孔径雷达】
11、单选题:
遥感技术系统的核心是( )。
选项:
A:地面接收站
B:传感器
C:数据处理系统
D:遥感平台
答案: 【传感器】
12、单选题:
不属于遥感技术系统组成部分的是( )。
选项:
A:信息销售
B:信息获取
C:信息应用
D:信息传输
答案: 【信息销售】
13、单选题:
遥感技术的突出优势是( )。
选项:
A:仅能观测地表
B:近距离观测
C:数据精度低于传统测量
D:大范围同步观测
答案: 【大范围同步观测】
14、多选题:
遥感技术的特点包括( )。
选项:
A:观测范围广
B:可周期性观测
C:不受天气影响
D:获取信息快
答案: 【观测范围广;
可周期性观测;
获取信息快】
15、单选题:
当前摄影测量与遥感的核心发展方向不包括( )。
选项:
A:融合化
B:单一化
C:智能化
D:实时化
答案: 【单一化】
16、单选题:
下列哪一项是对摄影测量最准确的定义?
选项:
A:使用数字相机拍摄物体并直接测量其三维坐标的方法
B:利用光学摄影机获取的像片,经过处理以获取被摄物体的形状、大小、位置、性质和相互关系的科学技术
C:利用光学摄影机获取的像片,通过模拟光线的传播和交会来确定物体空间位置的技术
D:通过航空或航天平台拍摄的照片来绘制地形图的技术
答案: 【利用光学摄影机获取的像片,经过处理以获取被摄物体的形状、大小、位置、性质和相互关系的科学技术】
17、多选题:
下列关于摄影测量中共线方程和基本处理流程的表述,哪些是正确的?
选项:
A:共线方程描述了像点、物点和投影中心之间的几何关系,在摄影测量的定位、定向中有广泛应用
B:三维重建是根据影像和测量数据,重建目标物体三维模型的过程,但不需要依赖共线方程
C:影像匹配是摄影测量中的关键步骤,其目的是在不同影像中寻找同名点
D:
共线方程中的  表示物点的物空间坐标,
 表示像点的像平面坐标
E:摄影测量的处理流程通常包括影像获取、影像预处理、影像匹配和三维重建等步骤
答案: 【共线方程描述了像点、物点和投影中心之间的几何关系,在摄影测量的定位、定向中有广泛应用;
影像匹配是摄影测量中的关键步骤,其目的是在不同影像中寻找同名点;
摄影测量的处理流程通常包括影像获取、影像预处理、影像匹配和三维重建等步骤】
18、判断题:
共线方程在摄影测量中的作用仅限于描述像点、物点和投影中心之间的几何关系,无法解决影像匹配中的难点问题。
选项:
A:错
B:对
答案: 【错】
19、单选题:
在遥感图像处理中,以下哪种情况最适合采用监督分类方法?
选项:
A:目标地物在光谱特征上无法与其他地物有效区分
B:处理低空间分辨率的遥感图像且无需地物细节识别
C:需要快速处理大批量遥感数据且对分类精度要求不高
D:已有足够数量的已知类别样本且需要高精度分类结果
答案: 【已有足够数量的已知类别样本且需要高精度分类结果】
20、判断题:
遥感技术是指不直接接触目标物体,通过传感器获取目标物体特征信息并进行处理和应用的技术。
选项:
A:对
B:错
答案: 【对】
21、多选题:
数字摄影测量作为摄影测量学的重要分支,具有以下哪些特点?
选项:
A:产品形式单一,主要为纸质地图
B:使用计算机技术进行影像处理
C:具有自动化程度高、精度高的优点
D:只能获取几何信息,不能获取物理信息
E:基于数字影像与摄影测量基本原理
答案: 【使用计算机技术进行影像处理;
具有自动化程度高、精度高的优点;
基于数字影像与摄影测量基本原理】
22、单选题:
数字摄影测量与遥感技术相结合在智慧城市建设中发挥重要作用。以下关于两者结合的表述,哪一项最能体现其技术优势?
选项:
A:采用单一传感器获取的多光谱数据,同时满足地形测绘与地物分类的精度要求
B:将可见光影像分类结果作为唯一数据源,自动生成城市土地利用专题图
C:利用微波遥感全天候监测能力与LiDAR点云数据融合,实现复杂城市环境下的建筑物轮廓精准提取
D:通过航空平台获取的高分辨率影像,直接用于城市三维建模,无需进行几何校正
答案: 【利用微波遥感全天候监测能力与LiDAR点云数据融合,实现复杂城市环境下的建筑物轮廓精准提取】
23、多选题:
关于摄影测量与遥感的主要发展方向,下列哪些描述是正确的?
选项:
A:无人机与卫星平台的结合使用,可以实现自然灾害的实时动态监测,为灾害预警提供数据支持
B:深度学习算法在摄影测量中的应用仅限于影像分类,无法实现目标检测和三维重建
C:国际合作的遥感卫星项目能够通过共享资源和技术交流,提高数据质量并扩大覆盖范围
D:通过融合光学影像和雷达影像,可以同时利用光学影像的纹理信息和雷达影像的全天候特性,提高地物识别准确性
E:高分辨率影像技术仅能应用于城市规划领域,无法为其他行业提供有效支持
答案: 【无人机与卫星平台的结合使用,可以实现自然灾害的实时动态监测,为灾害预警提供数据支持;
国际合作的遥感卫星项目能够通过共享资源和技术交流,提高数据质量并扩大覆盖范围;
通过融合光学影像和雷达影像,可以同时利用光学影像的纹理信息和雷达影像的全天候特性,提高地物识别准确性】
24、多选题:
在摄影测量中,下列关于共线方程的描述哪些是正确的?
选项:
A:共线方程的数学表达式建立了像点坐标与物点坐标之间的关系
B:旋转矩阵元素表示物点在像平面上的投影位置
C:共线方程描述了像点、物点和投影中心之间的几何关系
D:主距是摄影机镜头到像平面的垂直距离
E:共线方程用于摄影测量中的定位和定向
答案: 【共线方程的数学表达式建立了像点坐标与物点坐标之间的关系;
共线方程描述了像点、物点和投影中心之间的几何关系;
主距是摄影机镜头到像平面的垂直距离;
共线方程用于摄影测量中的定位和定向】
25、判断题:
在数字摄影测量中,影像质量仅受光照条件单一因素影响,通过改进影像匹配算法即可完全解决影像模糊和噪声问题。
选项:
A:错
B:对
答案: 【错】
26、多选题:
下列关于遥感技术的描述,哪些是正确的?
选项:
A:主动遥感传感器需要自身发射电磁波并接收反射信号
B:被动遥感传感器完全依赖于目标物体发射的电磁波
C:航空遥感平台主要指无人机等低空飞行器
D:遥感技术是一种通过非接触方式获取目标物体信息的技术
E:遥感技术可以应用于农业产量预测和森林火灾监测
答案: 【主动遥感传感器需要自身发射电磁波并接收反射信号;
遥感技术是一种通过非接触方式获取目标物体信息的技术;
遥感技术可以应用于农业产量预测和森林火灾监测】
27、单选题:
遥感技术是指通过何种方式获取目标物体的信息?
选项:
A:通过人工绘图记录目标物体信息
B:使用传感器装置间接获取目标物体特征信息
C:直接接触目标物体进行测量
D:依靠目标物体自身发出的声音信息
答案: 【使用传感器装置间接获取目标物体特征信息】
28、单选题:
在分析某地区农作物病虫害情况时,下列哪种遥感技术参数组合最能有效识别受感染区域?
选项:
A:低时间分辨率 + 单一光谱波段
B:超高空间分辨率 + 低光谱分辨率
C:高空间分辨率 + 宽光谱范围
D:高光谱分辨率 + 适中的时间分辨率
答案: 【高光谱分辨率 + 适中的时间分辨率】
29、判断题:
遥感技术的发展历程表明,航空摄影的出现标志着遥感技术首次实现了从卫星轨道获取地球表面信息的能力。
选项:
A:错
B:对
答案: 【错】
30、单选题:
下列关于遥感技术与数字摄影测量的叙述,哪一项是错误的?
选项:
A:高光谱传感器可获取连续光谱信息,比多光谱传感器更精确识别地物性质
B:合成孔径雷达(SAR)利用微波波段工作,能穿透云雾且不受天气影响
C:航天平台覆盖范围广但分辨率通常低于航空平台,适合全球周期性监测
D:数字摄影测量从模拟阶段发展到解析阶段,最终进入数字阶段,各阶段使用相同的光学机械仪器
答案: 【数字摄影测量从模拟阶段发展到解析阶段,最终进入数字阶段,各阶段使用相同的光学机械仪器】
31、判断题:
数字摄影测量是基于数字影像与摄影测量的基本原理,利用计算机技术进行影像处理和信息提取的学科。
选项:
A:对
B:错
答案: 【对】
32、多选题:
关于摄影测量与遥感的主要发展方向,下列哪些表述是正确的?
选项:
A:多源数据融合可以整合光学影像与雷达数据的优势,提高地物分类的准确性
B:卫星与无人机技术结合可实现地震灾害的实时动态监测与预警
C:深度学习算法仅能实现影像分类,无法用于自动化三维重建
D:高分辨率影像能够实现亚米级甚至更高的分辨率,但测量精度难以突破厘米级
E:摄影测量在农业领域的应用包括土地质量评估和病虫害监测
答案: 【多源数据融合可以整合光学影像与雷达数据的优势,提高地物分类的准确性;
卫星与无人机技术结合可实现地震灾害的实时动态监测与预警;
摄影测量在农业领域的应用包括土地质量评估和病虫害监测】
第二章 单元测试
1、单选题:
中心投影的成像中心是( )。
选项:
A:地面点
B:像主点
C:摄影中心
D:像底点
答案: 【摄影中心】
2、单选题:
无人机航测常用的成像传感器是( )。
选项:
A:激光雷达
B:单反 / 微单相机
C:红外热像仪
D:雷达
答案: 【单反 / 微单相机】
3、单选题:
用于描述像点位置的坐标系是( )。
选项:
A:像平面坐标系
B:高斯平面坐标系
C:大地坐标系
D:空间直角坐标系
答案: 【像平面坐标系】
4、单选题:
下列属于内方位元素的是( )。
选项:
A:像主点坐标
B:地面控制点坐标
C:摄影姿态角
D:摄影中心坐标
答案: 【像主点坐标】
5、单选题:
外方位元素的数量为( )。
选项:
A:3 个
B:6 个
C:5 个
D:9 个
答案: 【6 个】
6、单选题:
共线方程描述的是哪三者的共线关系( )。
选项:
A:像主点、像底点、地底点
B:像点、摄影中心、地面点
C:像点、控制点、加密点
D:摄影中心、GPS 天线、地面点
答案: 【像点、摄影中心、地面点】
7、单选题:
无人机航测飞行需遵守的核心法规是( )。
选项:
A:测绘法
B:民用无人驾驶航空器飞行管理规定
C:航空法
D:土地管理法
答案: 【民用无人驾驶航空器飞行管理规定】
8、多选题:
航测作业需遵守的规范包括( )。
选项:
A:随意飞行规范
B:数据保密规范
C:成果质量规范
D:飞行安全规范
答案: 【数据保密规范;
成果质量规范;
飞行安全规范】
9、单选题:
项目技术设计书的核心依据不包括( )。
选项:
A:现场踏勘资料
B:行业规范
C:项目任务书
D:个人经验
答案: 【个人经验】
10、多选题:
下列关于摄影测量的叙述中,哪些是正确的?
选项:
A:数字摄影测量通过数字化影像和计算机技术实现了自动化和智能化
B:摄影测量仅能用于地形测绘,无法应用于城市规划或资源调查
C:摄影测量的基本原理是基于平行投影而非中心投影
D:航天摄影测量具有覆盖范围广的特点,常用于全球地理信息获取
E:按照摄影距离远近,摄影测量可分为航天、航空、地面和近景摄影测量
答案: 【数字摄影测量通过数字化影像和计算机技术实现了自动化和智能化;
航天摄影测量具有覆盖范围广的特点,常用于全球地理信息获取;
按照摄影距离远近,摄影测量可分为航天、航空、地面和近景摄影测量】
11、单选题:
在摄影测量中,已知某像点的坐标 ,相机焦距为
 ,摄影中心在地面坐标系中的坐标为
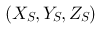 ,像片的外方位角元素为
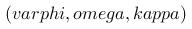 。若地面点
 的坐标为
 ,则根据中心投影原理,下列哪个公式正确描述了像点与地面点之间的关系?
选项:
A:
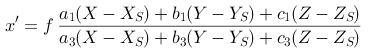
B:
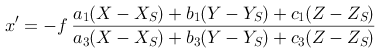
C:
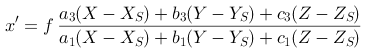
D:
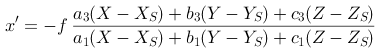
答案: 【
】
12、判断题:
摄影测量是通过光学摄影机获取像片,并处理这些像片以获取被摄物体形状、大小、位置等信息的科学技术。
选项:
A:错
B:对
答案: 【对】
13、单选题:
以下关于数字摄影测量阶段的描述中,哪一项是正确的?
选项:
A:数字摄影测量利用数字化的影像和计算机软件实现自动化和智能化
B:数字摄影测量无法处理高分辨率的卫星影像和航空影像
C:数字摄影测量阶段的核心技术仍是人工判读和手工绘图
D:数字摄影测量主要依赖光学机械设备和模拟测图仪进行影像处理
答案: 【数字摄影测量利用数字化的影像和计算机软件实现自动化和智能化】
14、判断题:
摄影测量仅能通过几何信息获取支持地理信息系统建设,与遥感技术的光谱信息获取功能无直接关联。
选项:
A:对
B:错
答案: 【错】
15、多选题:
关于摄影测量的定义与发展历程,下列哪些表述是正确的?
选项:
A:解析摄影测量阶段利用计算机和数学模型提高了测量精度
B:摄影测量是通过照片来研究物体的形状、大小、位置等信息的技术
C:模拟摄影测量是摄影测量发展的最新阶段
D:摄影测量能够快速、准确地获取地理空间信息
E:数字摄影测量时代主要依赖光学机械方法处理像片
答案: 【解析摄影测量阶段利用计算机和数学模型提高了测量精度;
摄影测量是通过照片来研究物体的形状、大小、位置等信息的技术;
摄影测量能够快速、准确地获取地理空间信息】
16、多选题:
关于摄影测量的基本原理与坐标系,下列哪些表述是正确的?
选项:
A:摄影测量中不同坐标系的转换不需要考虑投影中心的位置
B:像空间坐标系的x、y轴与像平面坐标系平行
C:地面坐标系通常采用国家统一的高斯-克吕格坐标系
D:摄影测量的中心投影中,投影中心对应相机镜头的位置
E:像平面坐标系以像主点为原点,z轴与相机主光轴重合
答案: 【像空间坐标系的x、y轴与像平面坐标系平行;
地面坐标系通常采用国家统一的高斯-克吕格坐标系;
摄影测量的中心投影中,投影中心对应相机镜头的位置】
17、单选题:
关于共线方程的表述,下列哪一项是正确的?
选项:
A:共线方程仅适用于航天摄影测量,不适用于其他类型的摄影测量
B:共线方程只能用于计算相机的内部参数,无法用于物点的三维坐标反算
C:
共线方程中的像主点坐标 是指影像的中心点,与相机的实际光心位置无关
D:
共线方程中的旋转矩阵元素 用于描述物空间坐标系与像平面坐标系之间的方位关系
答案: 【
共线方程中的旋转矩阵元素用于描述物空间坐标系与像平面坐标系之间的方位关系
】
18、单选题:
以下关于摄影测量的描述中,哪一项是正确的?
选项:
A:摄影测量是利用光学摄影机获取的像片,经过处理以获取被摄物体的形状、大小、位置、性质和相互关系的一门科学技术
B:摄影测量仅适用于航空影像的处理和分析
C:摄影测量的应用范围仅限于地形测绘和城市规划
D:摄影测量主要依赖于激光雷达技术,不涉及影像处理
答案: 【摄影测量是利用光学摄影机获取的像片,经过处理以获取被摄物体的形状、大小、位置、性质和相互关系的一门科学技术】
19、单选题:
在摄影测量中,假设空间中有一点 ,相机的镜头中心为
 ,像片平面为
 ,点
 在像片平面上的投影为
 。已知摄影高度
 ,相机焦距
 ,相机镜头中心到地面的高度
 ,则以下哪个公式正确描述了中心投影原理?
选项:
A:

B:

C:

D:
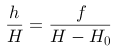
答案: 【
】
20、多选题:
摄影测量根据摄影距离的不同可分为哪些类型?
选项:
A:地面摄影测量
B:水下摄影测量
C:近景摄影测量
D:航天摄影测量
E:航空摄影测量
答案: 【地面摄影测量;
近景摄影测量;
航天摄影测量;
航空摄影测量】
21、多选题:
在数字摄影测量阶段,共线方程的应用有哪些?
选项:
A:支持高分辨率影像处理
B:与模拟测图仪结合使用
C:用于解算物体空间位置
D:结合内外方位元素进行精确计算
E:仅适用于解析阶段
答案: 【支持高分辨率影像处理;
用于解算物体空间位置;
结合内外方位元素进行精确计算】
22、判断题:
数字摄影测量阶段利用数字化的影像和计算机软件,实现了摄影测量的自动化和智能化,能够处理高分辨率的卫星影像和航空影像,广泛应用于地理信息系统(GIS)和遥感领域。
选项:
A:错
B:对
答案: 【对】
23、多选题:
下列关于摄影测量的表述中,哪些是正确的?
选项:
A:摄影测量在灾害监测中可以快速生成三维模型,为救援工作提供帮助
B:数字摄影测量阶段已经完全取代了模拟摄影测量和解析摄影测量
C:摄影测量仅适用于地形测绘,无法用于工业制造领域
D:摄影测量是通过照片来测量物体的形状、大小、位置等信息的一门学科
E:摄影测量的核心原理是基于中心投影和共线方程
答案: 【摄影测量在灾害监测中可以快速生成三维模型,为救援工作提供帮助;
摄影测量是通过照片来测量物体的形状、大小、位置等信息的一门学科;
摄影测量的核心原理是基于中心投影和共线方程】
24、单选题:
在摄影测量中,共线方程描述了像点、物点和投影中心之间的共线关系。若已知某像点坐标为 ,像主点坐标为
 ,相机焦距为
 ,物点空间坐标为
 ,投影中心坐标为
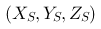 ,旋转矩阵元素为
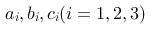 。下列哪个表达式正确描述了共线方程中
 坐标的关系?
选项:
A:
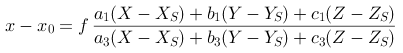
B:
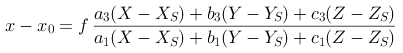
C:
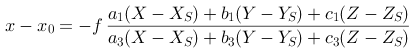
D:
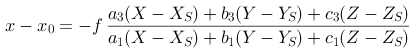
答案: 【
】
25、判断题:
摄影测量的未来发展将仅依赖单一传感器技术,无需与其他技术如激光雷达或GPS进行融合。
选项:
A:错
B:对
答案: 【错】
26、判断题:
航空摄影测量是利用飞机等航空器进行摄影,常用于城市规划、土地利用调查等领域。
选项:
A:错
B:对
答案: 【对】
本门课程剩余章节答案为付费内容
支付后可长期查看
有疑问请添加客服QQ:2025479448反馈
购买期末请+QQ:2025479448
如遇卡顿看不了请换个浏览器即可打开
请看清楚了再购买哦,电子资源购买后不支持退款哦