
2026知到答案 机械原理(遵义师范学院) 最新智慧树满分章节测试答案
第一章 单元测试
1、多选题:
根据课程内容,下列关于机械的定义及分类的表述中,哪些是正确的?
选项:
A:机构强调的是传递和变换能量、物料和信息
B:机械原理的研究内容包括所有机械必须遵循的共性原则
C:机器是指可以用来传递和变换能量物料和信息的执行机械运动装置
D:机构是指用来传递与变换运动和力的可动装置
E:机器强调的是传递和变换运动和力
答案: 【机械原理的研究内容包括所有机械必须遵循的共性原则;
机器是指可以用来传递和变换能量物料和信息的执行机械运动装置;
机构是指用来传递与变换运动和力的可动装置】
2、多选题:
根据课程内容,下列关于机构的组成原则及其运动规律的表述中,哪些是正确的?
选项:
A:机构运动学分析不考虑引起运动的作用力
B:机构的组成原则是其结构方面的共性原则
C:机构的速度和加速度分析可以通过统一的方法进行
D:机构的运动分析方法不适用于机器
E:通过组成原则构建的机构不一定具有确定的运动规律
答案: 【机构运动学分析不考虑引起运动的作用力;
机构的组成原则是其结构方面的共性原则;
机构的速度和加速度分析可以通过统一的方法进行】
3、多选题:
根据课程内容,下列关于动力学分析的表述中,哪些是正确的?
选项:
A:动力学分析与运动学分析的区别在于是否考虑力的作用
B:机器在稳定运转过程中的动力学分析方法具有统一的原则
C:动力学分析可以帮助解决机械系统中的力与运动的关系
D:动力学分析研究的是机器在力作用下的真实运动
E:动力学分析需要考虑机器的效率和惯性力的平衡问题
答案: 【动力学分析与运动学分析的区别在于是否考虑力的作用;
机器在稳定运转过程中的动力学分析方法具有统一的原则;
动力学分析可以帮助解决机械系统中的力与运动的关系;
动力学分析研究的是机器在力作用下的真实运动;
动力学分析需要考虑机器的效率和惯性力的平衡问题】
4、单选题:
根据课程内容,下列关于机械的分类描述正确的是?
选项:
A:机构强调传递和变换的是运动和力,机器传递和变换的是能量、物料和信息
B:机构和机器在功能上没有本质区别,只是规模大小不同
C:机器是指用来传递与变换运动和力的执行机械运动装置
D:机构是用来传递与变换能量、物料和信息的可动装置
答案: 【机构强调传递和变换的是运动和力,机器传递和变换的是能量、物料和信息】
5、单选题:
根据课程内容,下列关于机构运动规律的分析方法描述错误的是?
选项:
A:机构的组成原则与运动规律无关,仅需考虑其功能需求
B:动力学分析不仅考虑机构的运动规律,还需考虑外力和惯性力的影响
C:机构运动分析需先确定机构的自由度,判断其运动确定性
D:运动学分析仅关注机构的速度和加速度,不考虑外力作用
答案: 【机构的组成原则与运动规律无关,仅需考虑其功能需求】
6、单选题:
根据课程内容,下列关于常用机构设计原则的描述正确的是?
选项:
A:齿轮机构设计时需优先考虑齿形美观而非传动效率
B:机构设计仅需满足运动要求,无需考虑动力学性能
C:凸轮机构设计时只需关注从动件的位移,无需考虑加速度
D:连杆机构设计需确保其运动轨迹符合工程需求
答案: 【连杆机构设计需确保其运动轨迹符合工程需求】
7、判断题:
根据课程内容,机构是指用来传递与变换运动和力的可动装置,而机器是指可以用来传递和变换能量物料和信息的执行机械运动装置。
选项:
A:对
B:错
答案: 【对】
8、判断题:
根据课程内容,机构的组成原理是机构运动分析的重要基础,确保组成原理的正确性能够保证机构的运动规律得以准确描述。
选项:
A:对
B:错
答案: 【对】
第二章 单元测试
1、判断题:
机构是由两个或两个以上构件通过活动联接形成的构件系统。 ( )
选项:
A:对
B:错
答案: 【对】
2、判断题:
机构具有确定运动的条件是:机构的自由度必须大于零,且等于原动件的数目。( )
选项:
A:对
B:错
答案: 【对】
3、判断题:
运动副是联接构件之间并能产生某些相对运动的联接。 ( )
选项:
A:错
B:对
答案: 【对】
4、判断题:
在平面机构中,一个平面低副(如转动副或移动副)会引入2个约束,保留1个自由度。 ( )
选项:
A:错
B:对
答案: 【对】
5、判断题:
局部自由度是指机构中与输出构件运动无关的自由度,计算机构自由度时应将其除去。 ( )
选项:
A:错
B:对
答案: 【对】
6、判断题:
虚约束是机构中不起独立限制作用的重复约束,在计算机构自由度时应当保留。 ( )
选项:
A:错
B:对
答案: 【错】
7、单选题:
平面机构中,一个构件在未与其他构件联接前,其自由度为( )。
选项:
A:1
B:6
C:3
D:2
答案: 【3】
8、单选题:
计算平面机构自由度的公式是( )。
选项:
A:F = 3n - 2pl - ph
B:F = 6n - 5pl - 4ph
C:F = 3n - pl - 2ph
D:F = 3n - 2pl + ph
答案: 【F = 3n - 2pl - ph】
9、单选题:
运动副按照接触形式分为( )。
选项:
A:平面副和空间副
B:高副、中副和低副
C:移动副和转动副
D:高副和低副
答案: 【高副和低副】
10、单选题:
下列哪种情况不属于常见的虚约束?( )
选项:
A:两构件之间形成多个导路平行的移动副。
B:机构中存在对传递运动不起独立作用的对称部分。
C:用一个双副杆联接两个构件上距离始终不变的两个点。
D:机构中一个作平面复杂运动的构件。
答案: 【机构中一个作平面复杂运动的构件。】
11、单选题:
根据机构的组成原理,任何机构都可以看作是由( )、原动件和从动件系统组成。
选项:
A:高副
B:连杆
C:齿轮
D:机架
答案: 【机架】
12、单选题:
在平面机构的结构分析中,基本杆组的自由度是( )。
选项:
A:0
B:1
C:3
D:2
答案: 【0】
13、多选题:
下列哪些属于平面机构中的高副?( )
选项:
A:齿轮副
B:转动副
C:凸轮副
D:移动副
答案: 【齿轮副;
凸轮副】
14、多选题:
计算平面机构自由度时,必须注意并处理的事项包括( )。
选项:
A:虚约束
B:构件的弹性变形
C:复合铰链
D:局部自由度
答案: 【虚约束;
复合铰链;
局部自由度】
15、多选题:
一个机构要具有确定的运动,必须满足( )。
选项:
A:自由度 F > 0
B:原动件数目 > 自由度 F
C:原动件数目 = 自由度 F
D:自由度 F < 0
答案: 【自由度 F > 0;
原动件数目 = 自由度 F】
16、多选题:
关于Ⅱ级杆组,下列说法正确的是( )。
选项:
A:其自由度为1。
B:是结构最简单的不可再分解的基本杆组。
C:由2个构件和3个低副组成。
D:其自由度为零。
答案: 【是结构最简单的不可再分解的基本杆组。;
由2个构件和3个低副组成。;
其自由度为零。】
17、多选题:
对机构进行结构分析的目的包括( )。
选项:
A:检查机构运动的确定性
B:为机构的力分析提供基础
C:进行机构的运动仿真
D:确定机构的级别
答案: 【检查机构运动的确定性;
为机构的力分析提供基础;
确定机构的级别】
18、单选题:
在如图所示的行星轮系中(此处应为示意图,描述为:一个中心轮,一个行星轮,一个系杆),可能存在虚约束的地方是( )。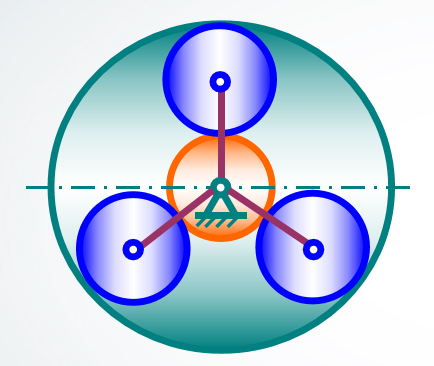
选项:
A:中心轮与机架的联接
B:系杆与机架的转动副
C:多个行星轮均布安装时
D:齿轮副的啮合处
答案: 【多个行星轮均布安装时】
19、多选题:
下列运动副中,能引入两个约束的有( )。
选项:
A:平面转动副
B:平面移动副
C:球面副
D:圆柱副
答案: 【平面转动副;
平面移动副】
20、多选题:
关于复合铰链,以下描述正确的有( )。
选项:
A:由m个构件汇集而成的复合铰链,其转动副的数目为(m-1)个。
B:复合铰链只存在于理论分析中,实际机构中不存在。
C:在计算机构自由度时,容易将复合铰链处的运动副数目算少。
D:两个构件在一处联接只能形成一个转动副。
答案: 【由m个构件汇集而成的复合铰链,其转动副的数目为(m-1)个。;
在计算机构自由度时,容易将复合铰链处的运动副数目算少。】
本门课程剩余章节答案为付费内容
支付后可长期查看
有疑问请添加客服QQ:2025479448反馈
购买期末请+QQ:2025479448
如遇卡顿看不了请换个浏览器即可打开
请看清楚了再购买哦,电子资源购买后不支持退款哦